摘要
在深调及现货市场背景下,火电机组宽负荷巡航对模拟量控制系统(MCS)的调节品质提出了更高要求。控制回路品质监测与控制参数计算是保障机组安全、稳定、灵活运行的关键技术。本文结合华润电力登封有限公司一期2×330MW亚临界燃煤机组DCS升级改造和宽负荷巡航控制科研项目,提出了一套控制回路品质监测与控制参数计算方法。该方法基于泛函性能指标、误差积分、超调量、调节时间、振荡次数等指标,对控制回路进行在线品质评价;采用内模控制参数计算和阶跃响应曲线参数计算两种方法,实现PID参数自动整定;利用递推最小二乘法在线辨识对象模型,结合自适应控制和安全约束,提高参数适应性;针对执行机构时滞性、准确性、线性度和死区,提出评价与补偿策略。工程应用表明,该方法可提高自动回路投运率,降低主要参数波动幅度20%以上,满足DL/T657—2015和属地电网“两个细则”要求。
关键词:控制回路;品质监测;参数整定;内模控制;宽负荷巡航
1. 引言
随着新能源大规模并网 , 火 电机组需在20%Pe~40%Pe低负荷区间稳定运行并快速响应 AGC指令。模拟量控制系统(MCS)作为机组闭环控制的核心,其回路品质直接决定了主汽压力、温度及水位等关键参数的调节品质。
传统 DCS 缺乏回路品质在线评价与参数自整定能力,运行人员依赖经验调参,难以适应宽负荷及煤质变化;同时,执行机构卡涩、死区等非线性问题难以及时定位,直接影响 AGC 调节性能与辅助服务收益[1]。
针对上述问题,学术界已开展诸多研究:高志晓等提出了参数自整定自适应 PID 方法[2];闫磊指出智能算法与传统 PID 融合是重要方向[3];康东东分析了深调工况下的控制难题及预测控制优化路径[4];基于DCS 外挂式高级控制(APC)的架构也逐步得到应用[5]。然而,现有技术仍存在以下不足:
其一,参数自整定落地受对象时变制约。火电厂热控系统参数具有显著时变和非线性,传统固定参数难以适应,现有自整定方法往往因模型失配或策略保守,难以在全工况保持效果[6]。
其二,执行机构非线性补偿不足。阀门、挡板等执行机构普遍存在增益、死区及滞环非线性,宽负荷下频繁动作使非线性叠加,甚至导致无法投自动。现有研究多侧重算法改进,对机构物理特性评价关注不足[7]。
其三,宽负荷下模型辨识鲁棒性差。机组具有大迟延与大惯性,依赖单一模型难以在全工况保持品质。深调下对象大范围漂移,传统辨识方法鲁棒性不足,制约了自适应整定效果[8]。
为此,依托相关科研项目,本文致力于解决以下三个具体工程问题:一是如何建立精确区分参数失配与机构故障的在线评价与诊断体系,解决“重评价、轻整定”的脱节问题;二是如何在对象漂移时,利用在线辨识与内模控制实现 PID 安全、自动整定;三是如何对机构时滞、死区与非线性进行量化评价与精准补偿,解决因物理特性恶化导致的回路无法投自动问题。本文通过构建上述闭环,以期切实提升机组深调工况下的自动投运率与调节品质。
2. 控制回路品质监测需求
在深调及现货市场背景下,控制回路品质监测需解决以下痛点:
一是自动投运率低。深调下对象特性剧烈变化,原 PID 可能失效,运行人员担心引发波动而长期切手动;
二是调节品质下降。负荷、煤质变化导致原参数不再适用,出现超调、振荡,如低负荷汽温超调、变负荷虚假水位等;
三是故障定位困难。传统 DCS 仅报警,无法判断是参数不当、机构故障还是特性变化;
四是考核压力大。回路品质不佳直接拉低 AGC 速率与精度,增加考核电量。
因此,需建立在线监测系统,形成“监测—评价—诊断—整定—验证”闭环。本文设计的系统总体架构如图 1所示,涵盖数据预处理、在线评价、智能诊断、参数自整定以及执行机构评价与补偿五大模块,各模块数据互通。
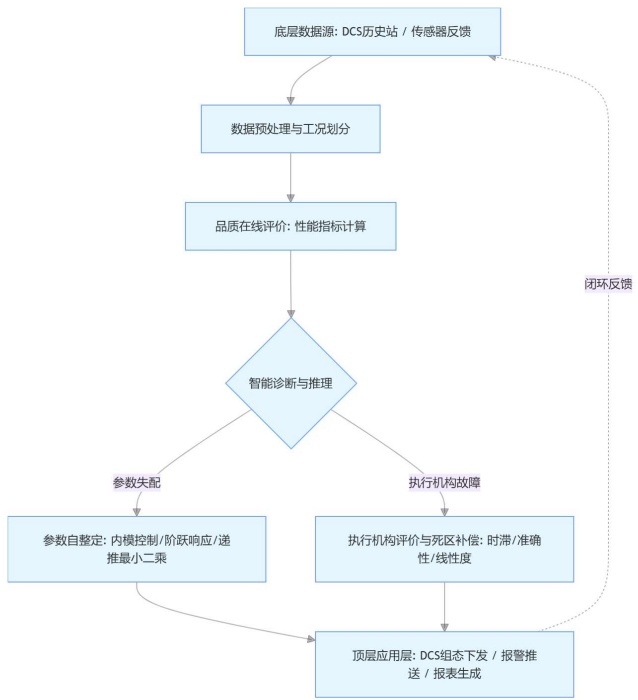
图 1 控制回路品质监测与参数自整定闭环架构
3. 控制回路品质监测方法
按照图 1 架构,本节重点介绍评价指标、数据预处理及诊断逻辑。
3.1. 性能指标
为使评价具备学术严谨性,统一定义如下:
(1)时域响应指标
1)超调量(σ):指动态过程中被调量最大偏差与稳态值之比的百分数,反映系统阻尼程度。
2)衰减率(ψ):指动态过程中相邻两个同向波峰之比,反映振荡衰减速度。
3)调节时间(ts):指从扰动发生起,到被调量进入并始终保持在允许误差带内的时间。本文统一取±2% 稳态带。
4)振荡次数(N):指在调节时间 内,被调量穿越设定值(稳态值)的总次数。
(2)误差积分指标
误差积分指标用于综合衡量系统动态过程中的偏差累积大小,定义如下:
1)绝对误差积分(IAE):
适用于一般控制回路评价;
2)平方误差积分(ISE):
对大误差敏感,侧重于抑制大偏差;
3)时间加权绝对误差积分(ITAE):
侧重强调调节后期的残余误差与调节时间;
4)时间加权平方误差积分(ITSE):
兼顾了大误差惩罚与快速性要求。
(3)泛函性能指标(二次型)
为综合平衡偏差抑制与执行机构动作幅度,采用二次型性能指标:
其中, 为被调量偏差;u(t)为控制量输出; ρ 为控制量加权系数 。 ρ 的取值直接决定了系统对控制能量消耗的惩罚力度。工程建议ρ取 0.01-1.0。ρ 越小系统越注重快速消偏(动作剧烈), ρ 越大越注重平缓动作(防磨损)。
针对定值扰动和负荷扰动,系统将结合汽温、负荷、水位等不同对象的特性,对上述指标分别设定差异化的评价权重。例如,汽温回路要求超调量小、ITAE 权重高;负荷回路要求响应快、ISE 权重高;水位回路要求无静差、IAE 权重高。
3.2. 数据预处理与工况划分
从 DCS 采集数据后需进行清洗:剔除异常坏点、停运及手动状态数据;按负荷区间(如<50%Pe、50%~70%Pe、70%~100%Pe)划分工况以消除特性差异;自动识别稳态段(评价误差与振荡)与动态段(计算超调与调节时间)。算法上采用低通滤波与滑动窗口法,窗口长度设为对象时间常数的3~5倍。
3.3. 品质评价模块
系统依据综合评分(≥90优,80~89良,60~79合格,<60 不合格)定级,并通过交叉比对控制输出、被调量与机构反馈进行特征提取与根源区分:若周期性等幅振荡且输出与反馈同步无卡涩,判定为PID 参数不当;若相同工况下响应变长或偏差增大且伴随煤质/负荷变化,判定为对象特性漂移(模型失配);若指令大幅变化而反馈滞后、停滞或呈显著滞环,判定为执行机构故障。
针对症结自动生成建议(重整 PID、查机构、改前馈或加死区补偿),结果实时推送。模块支持定期或手动触发,数据存入历史库供迭代优化。
4. 控制参数计算与自整定
4.1. 基于内模的控制参数计算
内模控制(IMC)[9]具有整定[10]直观、鲁棒性好的优点。其滤波时间常数越大响应越平稳,越小则越快但鲁棒性下降,工程初值通常取纯延迟时间的一半。但在宽负荷运行中,若辨识模型与实际对象失配(预测残差超限),系统将触发滤波时间常数的自适应调整:失配越严重,自动增大时间常数以牺牲快速性换取闭环稳定;待模型收敛后再恢复,实现性能与鲁棒性的动态平衡。该方法适用于汽温、水位等大延迟对象。
对于二阶惯性对象,其 PID 比例与积分参数亦可由特性参数和滤波常数直接算出。因 IMC 依赖模型准确性,须结合在线辨识更新模型。
4.2. 基于阶跃响应曲线的参数计算
对于无法准确建模的回路,可通过阶跃扰动试验获取过渡过程曲线,计算对象增益、时间常数和纯延迟,然后采用 Ziegler-Nichols法、Cohen-Coon法或经验公式计算 PID 参数[11]。为杜绝无依据的经验参数,本文优先采用内模控制与辨识结果,经验公式仅作极端工况参考。
现场施加 2%~5%阶跃扰动须满足严格安全约束:仅在负荷平稳、无剧烈波动且无辅机切换时触发;幅值根据负荷率与对象增益动态限制;内置“一键中止”及超限回退机制。对于汽包水位等不允许主动扰动的回路,采用历史数据挖掘技术,利用日常变负荷或泵切换产生的“天然扰动”作为激励信号,结合闭环辨识提取特征,在不干扰运行的前提下完成计算。
4.3. 递推最小二乘在线辨识
为适应时变,采用递推最小二乘法[12]在线辨识。将动态过程表示为当前与历史被调量、控制量的线性差分关系,纯延迟由滞后步数决定,实时更新增益、时间和延迟。当特性变化超阈值时触发重整。
选取连续变负荷数据拟合,如图 2 所示,即便在负荷快速变动区间,模型预测仍能紧紧跟踪实际反馈,拟合度>95%,证明了该算法能有效捕捉时变特性。
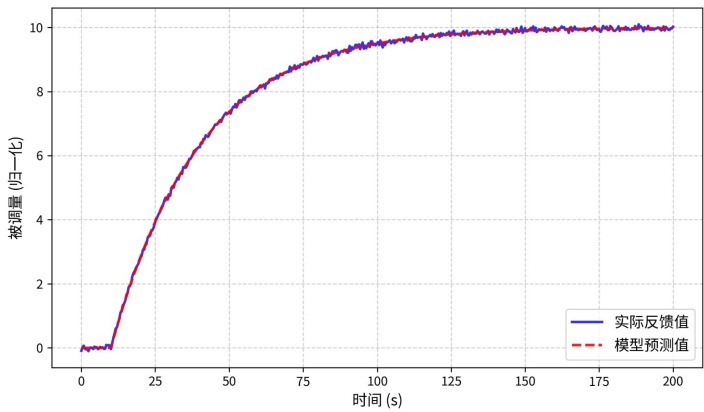
图 2 递推最小二乘在线辨识模型预测拟合曲线
4.4. 自适应 PID 与安全约束
自适应 PID 根据负荷、偏差及变化率动态调整:偏差大时增强比例,偏差小时增强积分,变化率大时减弱比例防超调;接近限幅时抑制积分饱和。
同时引入多重安全约束:通过 PID 输出限幅与速率限制防过载;完善无扰切换与跟踪(手/自动切换及设定值跟踪无扰动);故障(传感、机构或通信)时自动切手动并报警。在 DCS 中常采用增益调度表或结合模糊规则按负荷段调整参数。
5. 执行机构特性评价与死区补偿
5.1. 执行机构特性评价与死区补偿
执行机构特性直接影响响应速度与稳态精度。在时滞方面,比对指令阶跃与反馈起始时刻计算时滞(如图 3(b)),若超过对象纯延迟 1/3[13],说明存在卡涩或气源不足,会导致响应迟缓甚至振荡。在准确性方面,若指令与反馈偏差持续超限(如满量程1%~2%),说明定位不准,需查定位器与传感器。针对全行程试验暴露的死区、回差或非线性(如图 3(a)),需进行死区补偿[14, 15]。常采用叠加死区补偿量、分段线性化修正或修改流量特性曲线,使等效特性接近线性。补偿可提高精度并减小稳态误差,但须合理设置以防振荡。
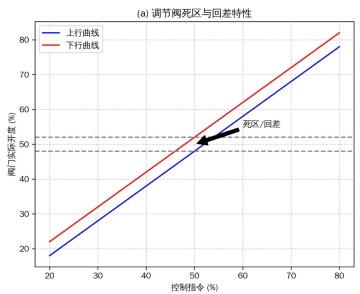
(a) 死区与回差特性
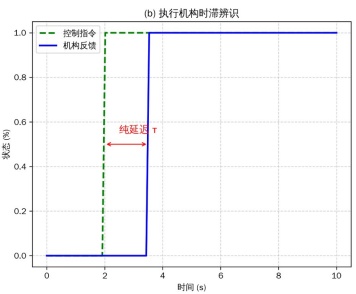
(b) 时滞辨识
5.2. 故障诊断与保护机制
当机构出现异常时,判定条件包括:指令变但反馈不变(卡涩);动作时间超限(超时);指令反馈偏差持续超标(偏差大);反馈超量程或变化率异常(坏点)。触发后将自动报警并强切手动,记录时间、类型及快照,供后续排查与优化。
6. 工程应用
6.1. 系统概况
华润电力登封一期 2×330MW亚临界机组 DCS 采用上海新华 VCAN6.0。MCS 系统包含锅炉主控、燃料主控、风烟及水位等回路。在改造中,逐页核查原 ABB 逻辑,重点解决函数块、脉冲时间、模拟量参数、惯性及设定值跟踪等问题[16, 17, 18]。整改后经多轮复核,确保组态 100%准确。
6.2. 回路品质监测与参数整定
对风烟、水位等关键回路开展监测与整定。在风烟及燃料控制方面,一次风压阶跃时双风机迅速响应并于 8 分钟内稳定,经内模重整后调节时间缩短约 30%,改造前后对比曲线如图 4 所示,消除了原PID的迟滞与振荡;负压调节中经时滞评价发现 A引风机气源不足并处理,品质改善;燃料主控增加断煤修正脉冲,抑制了断煤波动。
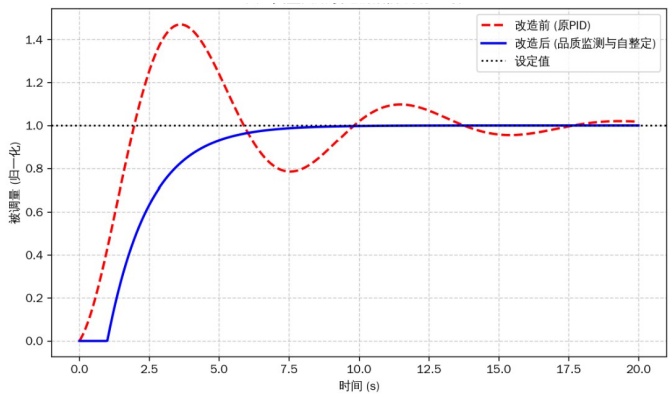
图 4 典型回路(一次风压)改造前后阶跃响应对比
在水位及汽温控制方面,除氧器及高低加疏水阀引入死区补偿,稳态误差减小;#1 高加重整后超调降低约 50%;汽包水位采用三冲量并针对虚假水位增加变负荷前馈,波动由±100mm降至±60mm,对比曲线如图 5 所示。
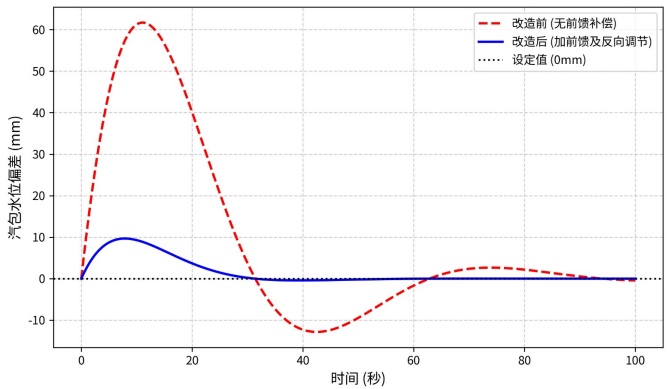
图 5 汽包水位回路整定前后动态响应对比曲线
四次 AGC 升降负荷试验中,负荷精准跟随,关键参数均受控(响应<20s,偏差<0.5%)。此外,为严格落实闭环机制,系统在参数下发后自动进入 24 小时闭环验证期。若新参数综合评分≥80 分且指标优于原参数,则归档更新;若引发振荡或评分下降,自动触发回退机制,无缝恢复历史最优参数并推送失败原因,确保整定过程不影响机组安全。
6.3. 应用效果
改造前后主要指标对比如表 1 所示。
表 1 控制系统改造前后主要运行指标对比
| 指标类别 | 具体指标 | 改造前实测 | 考核要求 | 改造后实测 |
| 自动化水平 | 自动回路投运率 | 85.0% | / | 98.5% |
| 调节品质 | 主汽压力波动幅度 | ±0.6MPa | / | ±0.4MPa |
| 汽包水位波动幅度 | ±100mm | / | ±60mm | |
| 主汽温度动态偏差 | ±8°C | / | ±5°C | |
| 机组调节能力 | AGC响应时间 | 35s | <20s | 15s |
| 负荷控制偏差 | 0.8% | <0.5% | 0.3% | |
| 常规负荷段变负荷率 | 1.2%Pe/min | >1.5%Pe/min | 1.8%Pe/min | |
| 深调区域变负荷率 | 0.8%Pe/min | ≥1.2%Pe/min | 1.3%Pe/min | |
| AGC月度可用率 | 98.0% | ≥99.5% | 99.7% |
(注:波动幅度采用峰峰值计算,统计时长为24h,覆盖 50%~100%Pe;“投运率”与“可用率”按月度时间占比统计;“/”为无考核要求。)
由表1可知,各项指标均达标。投运率由85.0%升至 98.5%;主汽压力与水位波动降幅约 33%和 40%,汽温偏差缩减 37.5%;响应时间缩至 15s,偏差降至0.3%,变负荷率远超底线,全面满足了规程与细则要求,降低了考核电量并提高了辅助服务收益。
7. 结论
本文提出了一套集在线评价、参数自整定与机构特性补偿于一体的控制优化体系。构建了多维指标在线评价机制,实现了回路健康状态的自动诊断;结合内模、阶跃响应与递推最小二乘,解决了复杂工况下 PID 参数难以适应时变的难题;针对机构时滞、死区等提出了评价补偿策略,形成了完整闭环。
工程应用表明,该方法克服了宽负荷下对象剧烈变化与机构非线性的影响,投运率大幅提升,主要参数波动降 20%以上,AGC 响应<20s 且偏差<0.5%,满足了考核要求。未来将进一步推动 LSTM、Kmeans 等 AI 算法与现有体系的融合,提升极端工况下的超前预警与全局寻优能力,并探索多回路协同与长期可靠性验证,推动热工控制向更高水平智能化迈进。
参考文献
[1] 国家能源局. 火力发电厂模拟量控制系统验收测试规程: DL/T 657—2015[S]. 北京: 中国电力出版社, 2015. 返回引用处
[2] 高志晓, 张亚辉. 基于自适应控制的电厂锅炉温度调节系统研究[J]. 中国设备工程, 2026(6): 103- 106. 返回引用处
[3] 闫磊. 大型火力发电厂过热汽温自动控制探讨[J]. 中国设备工程, 2026(6): 214- 216. 返回引用处
[4] 康东东. 火电厂深度调峰下主再热汽温优化控制研究[J]. 中国设备工程, 2026(6): 98- 100. 返回引用处
[5] 马宝成, 等. 基于锅炉 DCS 系统外挂式 APC 优化燃烧控制系统的架构及实际应用效果浅析[J]. 工业锅炉, 2025. 返回引用处
[6] 李健. 基于 PID 参数自整定的火电厂热控系统自动控制研究[J]. 自动化应用, 2025, 66(17): 22- 24. 返回引用处
[7] 孟昊, 田亮. 执行机构非线性特性在线补偿方法研究[J]. 华北电力大学学报(自然科学版), 2021, 48(5): 98- 105. 返回引用处
[8] 张晓东, 王鹏飞, 刘乐. 基于多变量广义预测控制算法的脱硝优化研究及应用[J]. 中国电力, 2019, 52(10): 178-184. 返回引用处
[9] 周彤, 朱倩, 张奎奎, 等. 基于 PSO 算法的 IMC-PID 加热炉温度控制研究[J]. 机械制造与自动化, 2025, 54(3): 38- 42. 返回引用处
[10] 冯悦昕, 张鹏辉, 邹晋彬, 等. 磁浮球系统辨识与 IMC-PID 参数整定方法研究[J]. 振动与冲击, 2025, 44(10): 66- 75. 返回引用处
[11] 黄天豪, 樊响, 崔益寒, 等. 脱硝系统 PID 控制器工程整定方法对比研究[J]. 自动化应用, 2026, 67(11): 40- 43. 返回引用处
[12] 周明怡, 等. 基于数据驱动的燃气轮机性能退化下转速自适应控制[J]. 海军航空大学学报, 2025. 返回引用处
[13] 苏洋, 陈远野, 刘亚娟. 重型燃气轮机控制回路时延稳定性分析[J]. 热力发电, 2024, 53(3): 110- 116. 返回引用处
[14] 王航. 基于阀门非线性补偿的亚临界机组主蒸汽温度控制[J]. 科技与创新, 2024, (7): 85- 88. 返回引用处
[15] 吉隆基. DCS 控制阀非线性补偿技术在压力调节中的应用研究[J]. 机械管理开发, 2025, 40(10): 254- 257. 返回引用处
[16] 国家能源局. 火力发电厂分散控制系统验收测试规程: DL/T 659—2016[S]. 北京: 中国电力出版社, 2016. 返回引用处
[17] 国家能源局. 火力发电厂热工自动化系统检修运行维护规程: DL/T 774—2015[S]. 北京: 中国电力出版社, 2015. 返回引用处
[18] 国家能源局. 火力发电建设工程机组调试技术规范: DL/T 5294—2023[S]. 北京: 中国电力出版社, 2023. 返回引用处