研究论文 · OPEN ACCESS
插入式振捣参数监测研究进展
- 1河南省水利第二工程局集团有限公司,郑州450016
- 2华北水利水电大学水利学院,郑州450046
- 接收日期
- 接受日期
- 发表日期
摘要
随着建筑行业标准提升,传统依赖人工经验的振捣工艺已难以满足高质量标准,混凝土插入式振捣正经历从经验驱动向数据驱动的数字化转型。当前已经有很多研究通过整合智能传感器、物联网及机器学习等前沿技术,实现了振捣过程的实时感知与精准控制。本文总结了目前关于插入式振捣棒振捣工作的研究,包括振捣棒的工作原理、振捣棒参数与混凝土流动性的关系、混凝土在振捣过程的振捣参数、振捣质量评价方法。以期有效改善振捣不足导致的骨料沉降、砂浆上浮引起的振捣不密实问题。
关键词:插入式振捣棒;振捣参数;智能化振捣;混凝土振捣质量
1. 引言
当前建筑工程对混凝土均匀性、密实度及耐久性的要求不断升级,但是传统人工经验式振捣作业易出现漏振、欠振、过振问题,引发蜂窝、麻面、孔隙超标等混凝土病害,直接损害结构承载力,降低建筑长期使用寿命。插入式振动器是建筑行业最多使用的一类振动器,伴随着科技发展,越来越多的智能方法引入到建筑行业,插入式振捣参数的监测迎来革新,改善了以往凭借施工人员经验以判断振捣质量的情况。
国内外较多学者依托智能传感器、物联网等技术,实现振捣过程的实时感知与闭环控制。田正宏等[1]研究了混凝土振捣过程中,混凝土拌合物的流变变化,并针对振捣过程中混凝土流动态变化情况,采用欠振与过振间合理区间阈值来评判振捣密实情况。全玉湖[2]开发了集成 GNSS 定位、加速度传感器、倾角传感器的智能振捣棒,可精准采集振捣位置、深度、姿态等参数;Shuai Fan[3]构建了基于机器学习的振捣质量预测模型,通过分析振动信号、表面图像特征,实现欠振、过振的实时预警。此外,多源数据融合处理技术的应用,有效提升了监测数据的准确性与可靠性。
本文聚焦混凝土插入式振捣领域,总结目前在智能振捣领域的振捣参数智能化研究,以期对智能振捣的振捣效果提升提供参考。
2. 插入式混凝土振捣原理研究
2.1. 振捣棒工作原理
插入式振捣棒[4]主要有偏心式和行星式两种,由设备启动装置、漏电保护装置、振捣工作装置及软管四部分组成。通过高频振动使新拌混凝土液化排气、骨料紧密排列,提升结构密实度[5]。施工应遵循快插慢拔、分层振捣原则,插点呈梅花形布置,间距不大于作用半径 1.5 倍,振捣至表面泛浆、无气泡溢出为宜[6]。
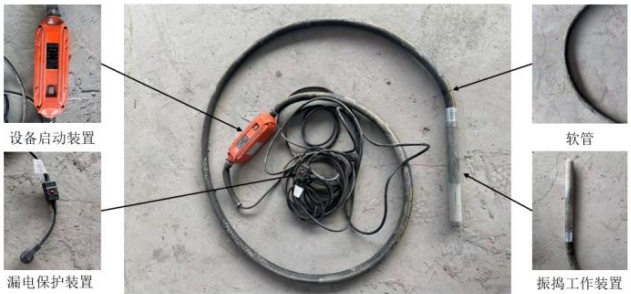
图 1 插入式振捣棒
2.2. 振捣拌合物研究
目前关于混凝土振捣过程中,振捣使新拌水泥基材料屈服应力与黏度显著降低,产生液化效应,实现骨料重排、浆体填充与气泡排出,提升密实度[7]。当前研究以 Bingham 模型[8]与 Herschel-Bulkley 模型[9]为主。振捣效果与频率、振幅、有效半径密切相关,近振区液化显著、远振区衰减明显[10]。测试方法包括正向振动耦合流变仪[11]、拉球法[12]等。
数值模拟是当前新拌混凝土流变研究的热点,主要分为两类:一是将混凝土视为连续流体,采用计算流体力学(CFD)有限体积法模拟整体流动[13];二是将其看作离散颗粒体系,通过离散元法(DEM)计算颗粒间作用力与运动规律[14]。两类方法均存在局限,而 CFD-DEM 耦合可兼顾浆体流动与骨料运动,能更精准地模拟新拌混凝土的真实流变行为[15]。现有模型多基于静态流变,多尺度机理、在线监测与工程量化仍不足。
2.3. 振捣消耗的能量
美国混凝土协会(ACI)提出混凝土振动能量计算公式,能量与拌和物阻尼、质量、振幅及频率相关[1]。田正宏将振捣棒电机输出能量划分为偏心组件耗能、壳体耗能及混凝土有效耗能三部分,并建立混凝土单位时间耗能公式。该模型综合考虑振动加速度、插入深度、管径、影响半径、混凝土密度、阻尼系数、传播距离及能耗系数等关键参数,可定量表征振捣过程中的能量分配,为振捣质量评价提供能量[16]。混凝土单位时间耗能
其中: 为振动器电机输出能量(W);Pn 为偏 心棒组件耗能(W);Pw 为壳体组件耗能 (W); 为金属管中心加速度幅值 ;C 为混凝土能耗比例系数;h 为金属管插入长度(cm);r 为金属管半径(cm);R 为振动器影响半径(cm);ρ为混凝土密度 ;m 为材料阻尼系数;l 为距振源距离(cm);c 为混凝土能耗系数。
3. 插入式振捣有效范围研究
3.1. 插入深度及位置
混凝土振捣施工过程中,振捣棒的插入深度与空间位置是决定振捣质量均匀性的关键操作参数。若振捣棒插入深度不足,振动能量难以有效传递至混凝土构件的深层区域,会导致底层混凝土因振动能量匮乏而无法充分排出气泡与游离水,形成密实度缺陷。振捣棒的空间位置偏差则会直接导致部分区域处于振动能量覆盖范围之外,形成无法被有效振捣的振捣盲区,这些盲区部位的混凝土因未受到足够的振动作用,往往会残留大量孔隙,最终表现为蜂窝、麻面甚至孔洞等缺陷,严重影响结构的整体性与耐久性[2]。
全玉湖[2]等将插入式振捣棒末端为振捣棒插入点,以振动棒末端一点为辅助点,振捣棒的空间定位采用超宽频(Ultra-wide band, UWB)无线定位系统,旋转角测量采用倾角传感器,以此方法监测振捣棒的插入深度。测量旋转角的传感器设定为采用 z-y-x的欧拉角旋转顺序,局部坐标系采用右手系,采用倾角传感器与空间定位传感器相结合的方式,兼具了两种类型传感器各自的优点,能够提升振捣棒顶端的理论定位精度,降低定位测量误差。Jiajie Li[17]等研究发现插入深度增加会导致振动器的加速度减弱,根据三角形相似性原理,插入深度与振捣棒末端一点到插入末端的竖直高度之比等于振捣棒顶部一点到混凝土表面和振捣棒末端的距离之比。根据振动加速度信号随振捣深度增加呈现衰减变化,电流输入变化用于判断振捣深度变化。
振捣深度是混凝土密实度控制的核心参数,规范要求插入下层不小于 50mm,工程中需结合结构类型、厚度、配筋调整[6]。研究热点集中在实时监测、振动能量传递机理、智能振捣控制,未来将结合物联网实现自动化精准振捣,提升施工质量与效率。
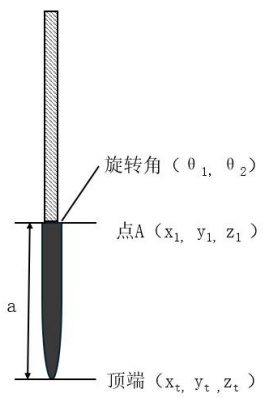
图 2 插入式振捣棒姿态定位
3.2. 振捣半径
振捣范围是混凝土振捣时振捣棒输入的能量作用于新拌混凝土时,由于输出能量随着距离振源位置增大逐渐衰减,无法克服新拌混凝土的屈服应力,因此存在一个临界位置,寻找振捣半径有助于寻找混凝土受振密实区域,有助于提升振捣质量。
边策等[18]研究了混凝土振捣棒的振捣半径,研究发现:振捣半径主要与振捣参数及钢筋参数有关,并根据实验结果,结合振捣棒工作原理、新拌混凝土流变和渗流理论,并假定混凝土在钢筋网中流动特性类比多孔介质渗流,总结振捣棒作用半径计算公式。此外,根据振捣半径构建振捣密实度模型,研究了振捣密实度可视化方法[19]。钢筋混凝土振捣半径 如下式所示:
其中, γ 为经验系数; 为振捣棒半径;f 为振频;A 为振幅; 为新拌混凝土屈服应力; μ 为塑性粘度; ψ 为横向钢筋渗透性衰减系数; 为相邻横向钢筋净距; 为横向钢筋直径;K 为新拌混凝土稠度系数;n 为新拌混凝土流动指数。
闫玮烁[20]对混凝土离散元模型中不同粒径颗粒的平均速度进行计算,振动能以波的形式传播,但由于阻尼作用,振动能随距振源距离的增大而衰减,振动波的速度也相应减小。研究发现随着混凝土深度的增加,振动波的速度逐渐降低,受振捣器影响的范围也随之缩小,同时,随着振捣时间的增加,不同深度的混凝土对振捣的响应差异越明显。胡峰强等[21]研究了插入式振捣棒的作用半径与棒径、振幅、频率的关系,通过激活气泡颗粒模型,通过气泡移动范围,确定速度趋于 0 的位置,以估算作用半径。插入式振捣棒的作用半径随直径、频率、振幅的增大而增加,采用小径低频的振捣棒是更好的选择,既节能又高效。
当前研究聚焦多因素耦合机理、数值模拟优化。对于在施工时各个特定工况应结合物联网、算法与机器学习,实现振捣半径与其他振捣参数的自适应智能调控,构建混凝土振捣数字化质量管控体系。是后续主要发展方向。
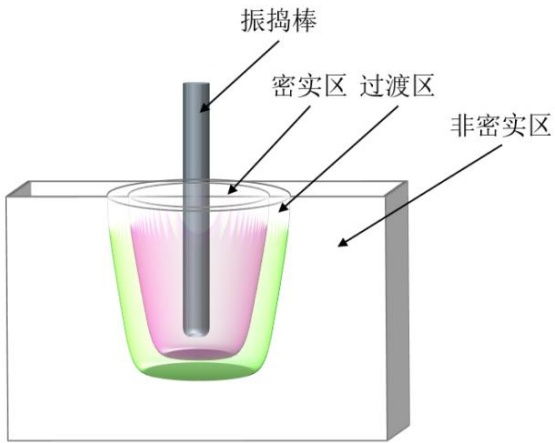
图 3 插入式振捣棒作用范围
4. 插入式振捣参数监测
混凝土振捣参数监测是实现振捣施工智能化、质量可控化的核心环节,其目标是实时采集振捣过程中的关键参数,并通过数据分析判断振捣效果,及时调整施工策略,避免因参数不合理导致的质量缺陷[22]。振捣参数主要包括振捣时间、振捣振幅和频率。
振捣时间直接影响振捣效果,振捣时间不足会导致气泡、游离水无法排出,混凝土表面表现出蜂窝、麻面现象。振捣时间过长会导致粒径较大的骨料沉降,密度较小的砂浆上浮,表面显示为起砂、起皮现象。因此研究最佳振捣时间对保证混凝土质量起着关键作用。张攀等[23]通过感官分析和 Photoshop 图像处理技术对塌落度不同、振捣时间不同的混凝土表面孔隙结构进行对比,研究结果发现,当混凝土塌落度较小时,振捣时间较长其表面孔洞较少;塌落度较大时,振捣时间缩短其表面孔洞较少。Shuai Fan 等[3]采用 IMU 和加速度计的输出,电流传感器在振动棒工作时收集信息电流,振捣过程被划分为 4个阶段,包括插入阶段、振捣阶段、拔出阶段、移动阶段,基于电信号和加速度信号的变化对振捣时间进行监测。Tan Li 等[24]通过时间融合策略,结合不同时间的概率分布信息进行监测,在振动过程中,振动质量水平会依次变化,采用混淆矩阵对监测信息进行处理。
振捣频率与振幅是决定混凝土振捣效果的核心参数,二者共同决定振动能量输入、液化程度与密实效率[25, 26]。频率主要影响气泡排出速率与浆体流动性,过高或过低均会降低效率。频率过低,振动穿透力弱,导致密实缓慢;频率过高易引发骨料离析与浮浆过厚。振幅决定振动强度与有效作用范围,振幅越大,振动能量传播越远、液化区越大,但过大振幅会加剧颗粒碰撞与分层离析。工程中需依据拌合物稠度、骨料粒径匹配频率与振幅组合,使振动能量最优用于排气、骨料密实与浆体填充,以获得均匀密实的混凝土[22]。未来研究将聚焦多参数耦合优化、实时智能调控、非接触式监测及数字化质量闭环控制。
5. 插入式振捣质量评价方法
混凝土振捣质量评价以密实度、均匀性和内部缺陷为核心指标,主要包括无损检测、有损检测两类方法[27]。有损检测方法如钻芯法结果最准确但具破坏性,无损检测方法如超声波、回弹法等可快速识别内部缺陷,但结果与实际误差较大。近年来,基于智能传感与图像识别的定量评价方法逐渐成为研究热点,可实现振捣质量的实时、精准、智能化判定。
5.1. 传统检测方法
回弹法、钻芯法、电阻率法和超声波法都是在混凝土振捣质量检测与评价中的常用方法,各自检测原理与评价重点存在明显差异。回弹法快速无损,可通过表面强度间接评价振捣密实度,但仅反映表层状态。钻芯法结果直观可靠,能直接判定芯样缺陷与密实性,但是属于破损检测且仅可抽样使用[28]。电阻率法灵敏度高,可依据密实度与电阻率关系监测振捣均匀性,但易受环境与材料因素干扰[29]。超声波法基于声学参数变化,可识别内部疏松、空洞等振捣缺陷,但结果误差较大[30]。这些方法对于在振捣过程中直接反应振捣效果不佳,在时间上具有滞后性,无法在振捣过程中实时反馈振捣效果。
表 1 混凝土振捣质量检测方法
| 方法 | 测试的内容 | 效果 |
| 回弹法 | 强度、密实度 | 通过表面回弹值推定强度,间接反映振捣密实度 |
| 超声波法 | 可识别空洞、疏松、不密实区 | 声速越高、波幅越稳定,振捣越密实 |
| 钻芯法 | 强度、孔隙率、表观密度 | 直接反映振捣质量,密度越高、孔隙率越低,振捣越充分 |
| 电阻率法 | 孔隙比 | 主要受其孔隙结构影响,孔隙率越低、孔隙连通性越差 |
5.2. 工人振捣方法
工人在操作振捣棒作业时主要操作混凝土振捣棒的前端部分,包括前端插入段、软管连接段,工人的手部位置并不完全相当于振捣头的实际位置,工人的振捣行为研究是目前的难点。Jiajie Li 等[17]研究建立了一套基于人体运动学和机器学习的姿势计算模型,开发了一套可穿戴的传感系统,当操作者握住握持位置时,手套能够读取当前握持位置的线圈数量,从而准确计算出手掌到棒头的距离。Yuhu Quan 等[31]提出了一个系统化的实时混凝土振动追踪框架,采用 UWB 定位系统用于跟踪振动作用,节省了 90%的坐标计算时间。王少洁等[32]采用基于STGCN++的骨骼关键点行为识别方法,对工人振捣、移动振捣棒、休息三类动作进行动态监测,全局准确率达 96.93%。
该些方法通过视频采集与人体关节时空特征分析,实现非接触式振捣行为自动识别,并与混凝土表面状态识别结果联动判定,可实时预警欠振、漏振风险,为振捣质量电子旁站提供可靠技术支撑。未来研究将聚焦棒头位置反演、复杂工况适应性。
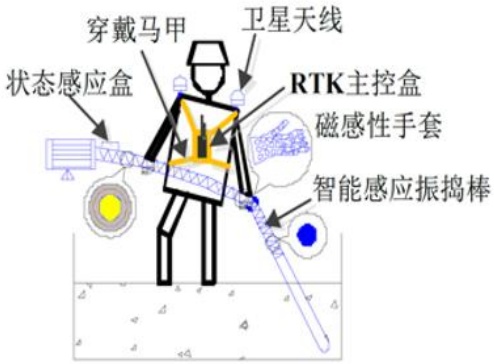
图 4 工人智能振捣设备
5.3. 图像检测法
混凝土在振捣过程中,混凝土内部由于骨料、砂浆等无法直接观察内部情况,现场施工工人借助表面图像进行判断振捣效果,但是传统的图像采集在采集时也面临各种困难,当地的环境干扰,强逆光、高反光等,振捣过程中的运动模糊、离焦模糊、光照变化等,采集图像的 2D 平面局限,无深度、光谱,难以区分骨料、砂浆情况。
为解决上述难题,王栋等[33]采用基于 DeblurGANv2 的振捣表面图像,对图像进行了去模糊降噪处理,通过视界效果分辨,重构后的图像解决了图像模糊的问题。王少洁等[32]采用了图像分类,将混凝土表面图像分类为不合格、中等、合格状态,基于EfficientNet 进行混凝土表面状态识别,与 ResNet、MobileNet 相比较,结果更优。李梓巍等[34]用无人机拍摄混凝土表观图像,采用 SegFormer 语义分割模型完成图像分割任务,并和其他分割模型进行对照,看到 指标比 FCN、PSPNet、DeepLabV3 都呈现更好的效果。上述机器学习方法在图像分类精度方面不如神经网络(CNN)准确,目前学者将 CNN 和循环神经网络(RNN)结合,提出混合神经网络(HNN),能准确判断振捣阶段[2]。
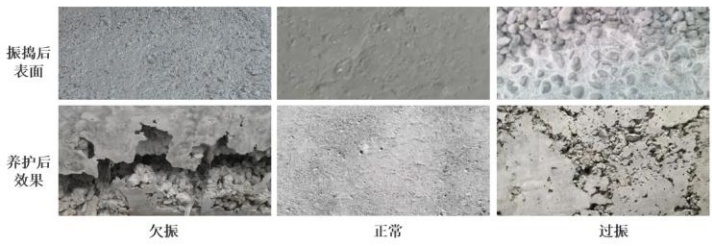
图 5 混凝土振捣表面图像
6. 总结
当前关于插入式混凝土振捣已经在很多方面取得突出成效,振捣质量的保障得到很大提升。但是仍面临难题,多参数耦合作用下的振捣机理尚未完全明确,智能模型的泛化能力有待提升,复杂环境下传感器稳定性与耐久性需进一步优化。未来研究将聚焦三大方向:深化振捣过程的细观力学机制研究,建立多场耦合的本构模型;推进人工智能与自动化技术的深度融合,实现振捣参数的自适应优化与无人化作业;构建标准化的振捣质量评价体系与数据共享平台,推动技术成果的规模化应用,助力混凝土施工向智能建造模式转型。
参考文献
[1] 田正宏, 马元山, 李佳杰. 混凝土振捣密实性研究进展 [J]. 建筑材料学报, 2024, 27(01): 46–57. 引用处:12
[2] 全玉湖. 混凝土振捣数字化质量监测技术与数据处理方法研究 [D]. 哈尔滨工业大学, 2025. 引用处:1234
[3] FAN S, HE T, LI W, et al. Machine learning-based classification of quality grades for concrete vibration behaviour [J]. Automation in Construction, 2024, 167: 105694. 引用处:12
[4] 上海电动工具研究所. 手持式电动工具的安全第 2 部分:混凝土振动器的专用要求 [Z]. 中华人民共和国国家质量监督检验检疫总局, 中国国家标准化管理委员会. 2012: 16 返回引用处
[5] TE'ENI M. Structure, solid mechanics and engineering design : the proceedings of the Southampton 1969 Civil Engineering Materials Conference [J]. 1971. 返回引用处
[6] 张元勃, 冷发光, 李小阳. 《混凝土结构工程施工规范》GB50666—2011 编制简介——混凝土制备与运输 [J]. 施工技术, 2012, 41(06): 1–7. 引用处:12
[7] 于菲, 张嘉宁, 景迪, 等. 干硬性混凝土振动液化数值分析 [J].噪声与振动控制, 2022, 42(06): 226–32. 返回引用处
[8] OUYANG J, TAN Y, CORR D, et al. Viscosity prediction of fresh cement asphalt emulsion pastes [J]. Materials and Structures, 2017, 50(1). 返回引用处
[9] LARRARD F D, FERRARIS C F, SEDRAN T. Fresh Concrete: A Herschel-Bulkley Material [J]. Materials and Structures, 1998, 31(7): 494–8. 返回引用处
[10] 刘豫, 史才军, 焦登武, 等. 新拌水泥基材料的流变特性、模型和测试研究进展 [J]. 硅酸盐学报, 2017, 45(05): 708–16. 返回引用处
[11] 李秋超. 纳米偏高岭土水泥浆流变性研究 [D]. 大连海事大学, 2021. 返回引用处
[12] 潘俊铮. 振捣作用下混凝土流变性与均质性评价方法研究[D]. 哈尔滨工业大学, 2023. 返回引用处
[13] WALLEVIK J. Effect of the hydrodynamic pressure on shaft torque for a 4-blades vane rheometer [J]. International Journal of Heat and Fluid Flow, 2014, 50: 95–102. 返回引用处
[14] HOORNAHAD H, KOENDERS E. Simulating macroscopic behavior of self-compacting mixtures with DEM [J]. Cement & Concrete Composites, 2014, 54: 80–8. 返回引用处
[15] 白亚龙. 基于 CFD-DEM 耦合的振动混凝土流变性能研究[D]. 湘潭大学, 2024. 返回引用处
[16] LI J, TIAN Z. Experimental and simulation study on vibration of fresh concrete based on energy transfer [J]. Journal of Building Engineering, 2026, 119. 返回引用处
[17] LI J, TIAN Z, MA Y, et al. Feedback control system for vibration construction of fresh concrete [J]. Mechanical Systems and Signal Processing, 2024, 216: 111461. 引用处:12
[18] 边策, 李金明, 田正宏, 等. 钢筋混凝土中的振捣棒作用半径预测 [J]. 水电能源科学, 2025, 43(09): 87–91. 返回引用处
[19] 边策, 崔海涛, 田正宏, 等. 基于受振能量密度的新拌混凝土密实性实时监控方法 [J]. 水电能源科学, 2025, 43(05): 116–20. 返回引用处
[20] 闫玮烁. 新拌混凝土工作性能及离析机制的细观模拟研究[D]. 天津大学, 2022. 返回引用处
[21] 胡峰强, 白彤阳, 唐兆龙. 插入式振捣棒振动参数对混凝土振捣密实性的影响 [J]. 南昌大学学报(工科版), 2025, 47(01): 44–8. 返回引用处
[22] 温家馨, 黄法礼, 王振, 等. 混凝土振捣技术研究现状与发展趋势 [J]. 硅酸盐通报, 2021, 40(10): 3326–36. 引用处:12
[23] 张攀, 尤仁良, 郑清. 振捣时间对清水混凝土表观质量的影响研究 [J]. 广东建材, 2022, 38(02): 14–6+52. 返回引用处
[24] LI T, WANG H, PAN D, et al. A machine vision approach with temporal fusion strategy for concrete vibration quality monitoring [J]. Applied Soft Computing, 2024, 160: 111684. 返回引用处
[25] 向宇骢. 振捣频率及粗骨料对 UHPC 性能影响及机理分析[D]. 湖南理工学院, 2025. 返回引用处
[26] 储如蝉. 振捣频率对混凝土性能的影响分析 [J]. 国防交通工程与技术, 2023, 21(01): 73–6+2. 返回引用处
[27] 江昊, 张德, 满立, 等. 干硬性混凝土智能振捣技术的应用研究进展 [J]. 混凝土与水泥制品: 1–11. 返回引用处
[28] 王鑫. 钻芯法与回弹法在建筑主体结构检测中的应用 [J]. 居业, 2026, (04): 181–3. 返回引用处
[29] 谭磊, 胡雄武, 张平松, 等. 土石坝渗漏地-孔电阻率成像探测技术 [J]. 煤田地质与勘探, 2026, 54(02): 203–13. 返回引用处
[30] 陈小军. 超声波法在混凝土强度检测中的准确性分析 [J]. 城市建设, 2025, (18): 95–7. 返回引用处
[31] QUAN Y, WANG F. Machine learning-based real-time tracking for concrete vibration [J]. Automation in Construction, 2022, 140: 104343. 返回引用处
[32] 王少洁, 陈丽娟, 吴青琳, 等. 基于机器视觉的混凝土人工振捣质量监测研究 [J]. 建筑科学与工程学报, 2026, 43(01): 56–66. 引用处:12
[33] 王栋, 关涛, 杨帅, 等. 空天地一体化感知下的混凝土振捣质量智能监控 [J]. 硅酸盐学报, 2023, 51(05): 1219–27. 返回引用处
[34] 李梓巍, 王达磊, 张少朋, 等. 基于混凝土表观性态的振捣质量评价方法 [J]. 桥梁建设, 2026, 56(01): 98–105. 返回引用处