摘要
水工混凝土裂缝是影响水工建筑物安全与耐久性的核心病害,实现其高效精准检测与识别对提升结构健康监测水平、保障工程安全运行至关重要。本研究系统梳理了现有水工混凝土裂缝相关的学术研究成果、工程实测检测数据及各类智能算法的实验数据集,通过文献梳理与对比分析的方法厘清了水工混凝土裂缝的成因机理与分类特征,全面剖析了人工巡检、传统无损检测、常规图像处理等传统方法的应用局限性,重点探究了基于深度学习的裂缝智能检测技术体系的应用现状,同时分析了声发射、超声波、红外热成像等无损检测技术与智能算法的融合发展路径。研究发现,基于 YOLO 系列、U-Net、ResNet 等深度学习模型的裂缝检测方法表现突出,在准确率、召回率等核心评价指标上优于传统检测方法;传统人工巡检的检测效率不足,常规无损检测技术易受环境因素影响,单一检测技术难以满足现代水利工程的监测需求;多源信息融合的智能检测模式能有效弥补单一技术的短板,无人机检测、水下智能识别、数字孪生、边缘计算等技术与裂缝智能检测结合,成为该领域的重要发展趋势。本研究从理论层面完善了水工混凝土裂缝智能检测的技术研究体系,为该领域的后续研究提供了系统的理论参考;从实践层面为水工建筑物的裂缝智能检测、结构健康评估与安全预警提供了具体的技术支撑,推动水利工程结构健康监测领域向智能化、精细化方向发展。
关键词:水工混凝土;裂缝检测;深度学习;结构健康监测;智能检测
1. 引言
混凝土是水工建筑物的主要建筑材料,广泛用于大坝、水闸等水利工程[1]。在施工及运行过程中,受温度变化、干缩湿胀、荷载作用、基础变形等因素影响,混凝土结构易产生裂缝[2],裂缝会削弱结构承载能力、抗渗性及耐久性,严重时威胁工程安全[3]。
传统水工混凝土裂缝检测主要依赖人工巡检、传统无损检测及常规图像处理,存在效率低、主观性强、危险性高等问题[4]。随着人工智能与计算机视觉技术的发展,基于深度学习的裂缝智能检测方法可实现裂缝自动识别、定位与量化分析,成为研究热点 。
近年来,物联网、边缘计算与人工智能的融合推动了早期预警系统发展。河海大学团队参建的“全国大型水库大坝安全监测监督平台”已应用于三峡、锦屏一级、小湾等 120 余座大型水利水电工程,将数据污染率由 3%降至 1%,预报误差由 10%降至 3%,预见期由 1 个月延长至 6 个月[6]。李扬涛等[7]构建了水下混凝土结构图像数据库 SD-ImageNet,提出了基于轻量级 YOLOv5的水下缺陷实时检测框架,并集成于水下机器人平台[7]。
国内外学者开展了大量相关研究。赵凡等[8]提出基于通用目标检测器的大坝裂缝检测方法,设置双检测器同时检测裂缝与水渍区域,实现了毫米级宽度病害排查。李彦葓等[9]使用 DeconvNet反卷积网络进行混凝土表面裂缝检测,测试集识别正确率为 71.17%,准确率达 97.92%。孟庆成等[10]基于 ResNet18 网络和迁移学习方法,在混凝土裂缝识别中准确率达 97.98%。
本文系统总结了水工混凝土裂缝智能检测与识别技术的研究进展,解析裂缝成因与分类特征,归纳传统检测方法的局限性,重点阐述基于深度学习的智能检测技术原理与应用,探讨多源信息融合检测的发展趋势,以期为水工结构的健康监测与安全评估提供参考。
2. 水工混凝土裂缝成因与分类
2.1. 裂缝成因分析
水工混凝土产生裂缝是复杂的物理过程,涉及材料、施工、环境和荷载等多方面因素[2]。
(1)温度应力因素:水泥水化释放大量热量,大体积混凝土浇筑后 1~3 天内部温度可上升 30~50℃甚至更高[3],因混凝土导热性差,内外温差导致温度应力,超过抗拉强度即产生温度裂缝[3]。
(2)收缩变形因素:混凝土收缩包括干缩、凝缩、碳化收缩和自生收缩,其中干缩约占85%[11]。硬化过程中表面水分蒸发快于内部,引起不均匀收缩变形,当表面收缩受约束产生的拉应力超过抗拉强度时,便形成收缩裂缝[2]。
(3)施工因素:搅拌不匀、浇筑过快、振捣不密实、养护不到位等质量问题均会增加裂缝风险[12]。陈永刚等[3]提出,混凝土入模温度宜控制在 25℃以下,中心温度与表面温度差值不宜超过 25℃。
(4)荷载及基础因素:结构超载、基础不均匀沉降、地震等外部荷载也可导致裂缝[13]。蒋勇[11]研究表明,面板堆石坝中混凝土面板裂缝主要受坝体沉降、库水压力及面板与垫层间约束条件影响。混凝土产生裂缝是复杂的物理过程,涉及材料特性、施工条件、环境要素和荷载作用等多个方面[2]。
2.2. 裂缝分类
按照裂缝的形成原因、形态特征以及危害程度,水工混凝土裂缝分为多种类型[14],以裂缝形成原因来分,有结构性裂缝和非结构性裂缝;就裂缝深度而言,可分为表面裂缝、浅层裂缝、深层裂缝和贯穿裂缝;按照裂缝形状进行划分,有横向、纵向、剪切、斜向以及不规则的各类裂缝[14]。周述礼等[2]系统地归纳了水工混凝土裂缝按照有害程度和出现时间的分类办法。
3. 传统裂缝检测方法及局限性
3.1. 人工巡检方法
传统的水工混凝土裂缝检测主要让专业技术人员进行现场目视查看,配合裂缝测宽仪、塞尺等简单工具来做测量[15]。该办法存在以下局限性:检测的效率低,对于大型水工建筑物的检测要花大量时间和人力;检测结果受检测人员经验与技术方面的能力影响较大;高坝、陡坡之类的危险区域难以到达;无法取得裂缝的连续变化相关信息[4]。
3.2. 无损检测技术
(1)超声波探伤检测技术,超声波检测技术依靠超声波在混凝土中的传播特性识别内部问题[16],林梓娴[16]经研究表明,超声波检测技术能够很好地识别裂缝、空洞等常见缺陷,湿度 30%的条件当中,裂缝检出率可达 95%,但随着湿度慢慢变大,检出率会有一定的降低。
(2)声发射所涉及的检测技术,声发射技术利用捕捉材料受应力作用发出的弹性波,以监测材料内部状态[1],吴青云等[17]以声发射技术监测混凝土梁在三点弯曲加载过程当中声发射信号的变化,混凝土梁加载能分为初始压密、微裂缝稳定扩展、起裂点出现和断裂破坏这四个阶段,景茂贵等[18]提出基于 AC-BSO-IGeiger 的用于堆石坝面板裂缝声发射源定位的方法,有效提升了声源定位的精度,流程如图 1 所示。
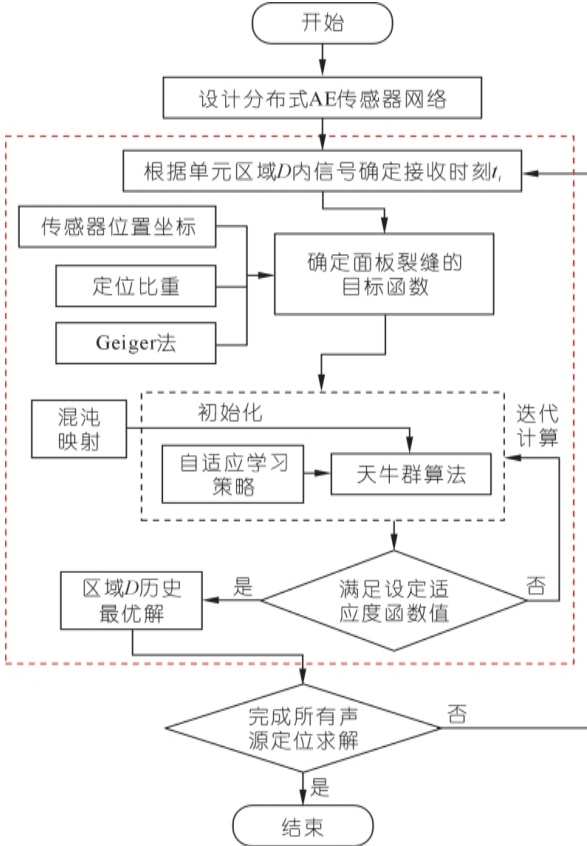
图 1 基于 AC-BSO-IGeiger 堆石坝面板裂缝定位的实现流程[18]
(3)红外热成像技术。该技术通过识别与分析混凝土构件表面的温度差异识别结构裂缝[19]。徐旺杰[19]将无人机倾斜摄影技术应用于混凝土坝表观裂缝质量监测,结果表明该技术监测效率高、成本低,具有推广应用价值。
3.3 传统图像处理方法
基于数字图像处理的裂缝检测方法主要包括边缘检测、阈值分割及形态学处理,常用边缘检测算子有 Sobel 算子、Canny 算子、Laplacian 算子等。传统图像处理方法对背景简单、对比度明显的裂缝检测效果较好,但在复杂背景下易受噪声干扰,检测精度不高。
4. 基于深度学习的裂缝智能检测技术
4.1. 卷积神经网络基础
卷积神经网络是深度学习当中最常用到的网络结构之一,在图像识别领域取得了显著的成果,卷积神经网络凭借卷积层、池化层和全连接层的结合,可自主提取图像的分层式特征,去除了传统方式下手工设计特征的问题[20]。
4.2. 目标检测算法
(1)R-CNN 系列算法,Girshick 等人所提出的 R-CNN 算法开拓了基于深度学习的目标检测新范式[21],后续 Fast R-CNN、Faster R-CNN 等改进算法在检测的速度和精度上不断进步,毛莺池等[22]利用改进 Faster R-CNN 和 K-MABtrA 迁移学习对小目标裂缝开展检测。
(2)YOLO 系列算法,YOLO 算法将目标检测问题转化为回归问题加以解决,实现了端到端的高效检测[23],YOLOv4 算法针对原有 YOLOv3网 络 结 构 进 行 了 全 方 位 优 化 , 采 用CSPDarknet53 主干网络以及 SPP 和 PAN 这两种结构,在保障高检测速度不降低的同时提高了检测精度[24],赵凡等[8]以 YOLOv4 网络结构进行大坝裂缝的检测,实验的结果表明,该方法对裂缝和水渍检测的 F1 值达到 0.90,mAP 达 0.89。
(3)SSD 算法,SSD 算法利用不同尺度的特征图做预测,实现了多尺度目标的快速检测[25]。
4.3. 语义分割网络
(1)FCN 网络,全卷积网络,FCN 是首个做到端到端的语义分割网络,可进行像素级别的分类[26],分类流程如图 2 所示。陈波等[27]基于全卷积神经网络开展坝面裂纹检测方法方面的研究,得到了良好的检测结果。
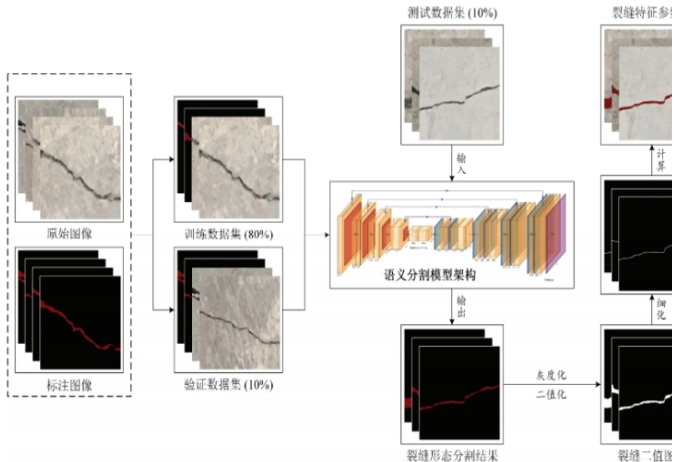
图 2 像素级形态分割流程图[26]
(2)U-Net 网络,U-Net 网络使用编码器-解码器的结构形式,运用跳跃连接把高层语义特征和低层细节特征加以融合,在医学图像分割以及裂缝检测里表现优异 [28] , 李彦葓等 [9] 采用DeconvNet 反卷积网络模型去进行混凝土结构表面裂缝检测,这个网络由反卷积层、池化层和线性单元层所组成,网络结构是左右对称的构造,赵普等[29]提出基于改进 U-Net 开展大坝表面混凝土裂缝图像分割的方法。
(3)DeepLab 系列,DeepLab 算法把空洞卷积和空间金字塔池化模块引入,有力扩大了感受野大小,让分割精度有所提高[30]。
4.4. 级联神经网络与混合模型
张辉霖等[31]提出了面向混凝土裂缝检测的级联神经网络算法,该方法分为三步:首先利用改进的语义分割模型对复杂环境下的裂缝进行初步识别;然后采用基于金字塔池化的掩膜优化方法对粗分割图像进行优化;最后采用二维码靶标的图像像素解析度和裂缝宽度参数获取算法计算裂缝宽度。实验结果表明,该方法总体检测准确率在 95%以上;王超等[32]提出了基于轻量化 CNN的混凝土表面裂缝识别方法,通过搭建轻量化全卷积神经网络(LFNet)解决经典卷积神经网络训练参数过多的问题,采用基于高斯梯度变化的阈值分权法提取裂缝特征,实验结果表明 LFNet的精确率、召回率和综合评价函数值分别达到97.94%、98.28%、98.11%。
4.5. 迁移学习与数据增强
针对混凝土裂缝图像数据集规模有限的问题,迁移学习和数据增强技术被广泛应用于提升模型的泛化能力[33]。孟庆成等[10]采用指数衰减式迁移学习方式训练 ResNet18 网络,在混凝土裂缝识别任务中取得了最优效果。李彦葓等[9]采用随机裁剪、翻转、锐化增强、直方图均衡化、旋转、调整亮度对比度等方法进行数据增强,提升了模型的泛化能力。
4.6. 深度学习模型的工程化部署与性能优化
基于深度学习的裂缝检测模型在实际工程部署中需要考虑计算资源、实时性要求和环境适应性等因素。针对水工混凝土裂缝检测的特殊需求,研究者在模型轻量化和边缘计算方面开展了大量研究工作。
(1)模型性能评估指标。Ali 等[34]对基于CNN 的混凝土裂缝检测模型进行了系统性能评估,实验结果表明,在混凝土结构裂缝检测任务中,改进的 CNN 模型精确率达到 93.72%,召回率 97.68%,F1 分数 94.60%。Seol 等[35]对比了 9种 CNN 模型 (AlexNet 、 VGGNet 、 ResNet 、DenseNet 等)在混凝土裂缝检测中的性能,实验结果显示,ResNet 和 DenseNet 在准确率上表现最优,mAP 分别达到 89.6%和 88.2%。Kim 等[36]提出了基于浅层 CNN 的混凝土表面裂缝检测方法,在保持较高精度的同时显著降低了计算复杂度。
(2)语义分割模型性能。改进的 U-Net++模型在混凝土裂缝检测中 MIoU 达到 82.1%,F1 分数 90.12% , Dice 损失 93.7% , 总体准确率97.65%,推理时间 21.01ms[37]。刘凡等[38]提出的并行注意力 UNet,在道路裂缝数据上较原 U-Net提升 2.95%,在大坝裂缝数据上提升 1.05%,证明了注意力机制在裂缝检测中的有效性。
(3)目标检测模型性能。Hacıefendioğlu 等[39]采用 Faster R-CNN 进行混凝土道路裂缝检测,在多种拍摄条件和天气环境下验证了模型的有效性。Golding 等[40]基于 CNN 技术提出了混凝土结构裂缝自主检测方法,实验表明深度学习模型对光照和角度变化具有较强的鲁棒性。CS-YOLO模型在自制混凝土裂缝数据集上达到 90.4%的mAP,推理速度 221.3 FPS,较基线 YOLOv8 提升 7.1%[41]。
(4)边缘计算在结构健康监测中的应用。Hidalgo-Fort 等[42]提出了基于 IoT 框架的低成本、低功耗边缘计算系统用于桥梁结构健康监测,采用 NB-IoT 网络实现安全数据传输。Peng 等[43]研究了基于计算机视觉和边缘计算的智能结构健康监测方法,位移测量完全在边缘设备上完成。Wang 等[44]开发了基于边缘计算的轻量化结构健康监测系统原型,采用模型量化技术实现实时识别。Abner 等[45]研究了边缘计算在无线蓝牙网格传感器网络中的应用,有效延长了电池寿命。
(5)LoRa 无线通信在混凝土监测中的应用。Namatēvs 等[46]表明,LoRa 协议在 868MHz ISM频段工作,数据速率 0.3~50kbps,链路预算超过 157dB,农村地区通信距离数公里,城区 2~ 5km。该系统采用 Microchip RN2483A 模块,支持 AES 加密,低功耗睡眠模式(<1µA),电池寿命可达 2 年。研究证实了 LoRa 在混凝土结构监测中的可行性和稳定性。
(6)面向早期预警系统的轻量化模型部署。在由多参数传感器阵列和边缘计算网关构成的预警系统中,模型轻量化是关键。李扬涛[7]等针对水下混凝土缺陷检测的实时性需求,构建了以轻量级 YOLOv5 网络为基础的检测框架,通过引入模型稀疏化、剪枝策略及知识蒸馏技术,在保障识别精度的同时显著提升推理速度,适用于水下复杂环境下的在线缺陷实时检测。该研究为边缘计算网关部署深度学习模型提供了可行方案。
5. 智能检测技术发展趋势
5.1. 多源信息融合检测
单一的检测技术往往存在局限性,将多种检测技术进行融合可以实现优势互补[47]。声发射技术与深度学习的结合、红外热成像与图像处理的融合、超声波检测与神经网络的集成等,都是当前研究的热点方向[48]。景茂贵等[18]将声发射技术与优化算法相结合,提出了堆石坝面板裂缝声发射源定位方法,为面板裂缝的实时监测提供了新的技术途径。
5.2. 无人机与智能检测结合
无人机技术的发展为大型水工建筑物的裂缝检测提供了新的手段[19]。无人机搭载高清相机或其他传感器,可以快速、高效地对大型结构进行全面检测,具有机动性强、检测效率高、成本低等优点[19]。徐旺杰[19]将无人机倾斜摄影技术应用于混凝土坝表观裂缝监测,通过构建坝体实景三维图像,实现了裂缝的精确解译。
5.3. 水下裂缝检测技术
水下混凝土结构的裂缝检测一直是工程难点。李扬涛等[49]研究了视觉驱动的涉水混凝土结构水下多类别缺陷辨识和区域弱监督定位方法(研究框架如图 3 所示),为水下裂缝检测提供了新的思路。罗创涟等[50]提出了基于图像矩理论和迁移学习的水下混凝土结构裂缝识别方法,有效解决了水下裂缝图像噪声干扰大、识别准确率低的问题。
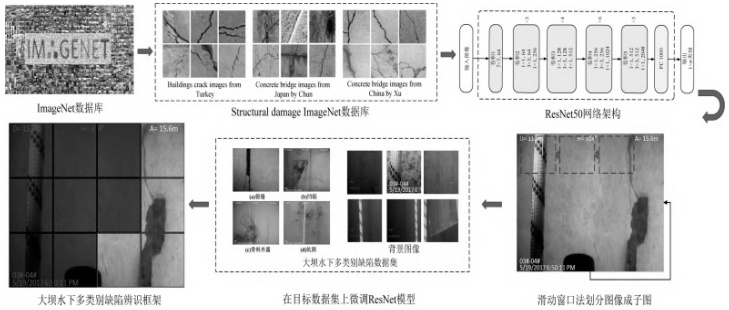
图 3 视觉驱动的涉水混凝土结构水下多类别缺陷辨识和区域弱监督定位方法研究框架 [49]
5.4. 数字孪生与智能诊断
数字孪生技术为水利工程的结构健康监测提供了新的范式[51]。通过构建物理水坝的数字镜像,实现实时数据驱动的结构状态评估和预测性维护[52]。盛金保等[53]系统研究了水库大坝安全诊断与智慧管理关键技术,提出了大坝参数-模型综合反演与精准识别成套技术,为大坝安全智慧管理提供了技术支撑。
5.5. 典型工程应用案例分析
在工程应用层面,振弦式应变传感器、声发射监测设备及边缘计算网关等硬件系统已逐步应用于实际工程。根据相关技术规范[54],VWS 型振弦式应变计测量范围为拉伸 1500με、压缩1500με,灵敏度≤0.5με/F,测量精度±0.1%F.S。声发射传感器频率响应范围为 60~400kHz,推荐灵敏度为 40~60dB,采样频率推荐 12MHz[55]。
边缘计算系统常采用模块化硬件设计,集成LoRa 通信模块与 NB-IoT 网络传输,支持多达256 个节点的数据采集,具备本地数据处理和压缩能力[46]。根据《大坝安全监测自动化技术规范》[56],监测系统验收标准包括:传感器成活率≥95%,数据完整率≥98%,预警准确率≥90%,系统响应时间<10s,平均无故障工作时间(MTBF)不小于 6300h,以满足长期连续运行的可靠性要求[57]。
6. 结论
本文系统综述了水工混凝土裂缝智能检测与识别技术的研究进展,主要结论如下:
(1)水工混凝土裂缝成因复杂,涉及温度应力、收缩变形、施工质量、荷载作用等多种因素,裂缝的分类与特征分析是开展智能检测的基础。
(2)传统的人工巡检和无损检测方法存在效率低、主观性强等局限性,难以满足现代水利工程对结构健康监测的需求。
(3)基于深度学习的裂缝智能检测技术取得了显著进展,YOLO 系列、U-Net、ResNet 等网络模型在裂缝识别任务中表现优异,准确率可达95%以上。
(4)多源信息融合、无人机检测、水下检测、数字孪生等新技术的发展,为水工混凝土裂缝智能检测提供了新的发展方向。
(5)基于多参数传感器阵列与边缘计算网关的早期预警系统,通过多源传感数据融合与边缘智能分析,为实现裂缝的实时监测与预警提供了可行方案。
未来研究应重点关注以下方面:一是构建大规模、高质量的混凝土裂缝图像数据集,解决训练数据不足的问题;二是研究小样本条件下的裂缝检测方法,提升模型的泛化能力;三是推进多源异构信息的深度融合,实现裂缝的全方位、立体化检测;四是加强智能检测系统的工程应用,实现从理论研究到实际应用的转化。
参考文献
[1] 徐裕民. 混凝土坝体裂缝产生原因分析[J]. 石材, 2025(11): 104-106.
[2] 周述礼, 赵青, 郭建强. 水工混凝土裂缝分析及控制技术综述[J]. 水利规划与设计, 2021(4): 110-114.
[3] 陈永刚, 李成春, 赵月. 大体积混凝土温度裂缝控制与监测措施分析[J]. 工程建设与设计, 2021(1): 204-205.
[4] 任秋兵, 李明超, 沈扬, 等. 水工混凝土裂缝像素级形态分割与特征量化方法[J]. 水力发电学报, 2021, 40(2): 234-246.
[5] Zhang L, Yang F, Zhang D, et al. Road crack detection using deep convolutional neural network[C]//IEEE International Conference on Image Processing. IEEE, 2016: 3708-3712.
[6] 河海大学水利水电学院. 学科建设典型成果:研发水工程服役安全感智融合诊断与预警防控技术确保高坝大库长效健康运行[EB/OL]. (2021-06-30)[2026-03-08].
[7] 李扬涛, 赵海涛, 魏洋, 等. 视觉驱动的涉水混凝土结构水下多类别缺陷辨识和区域弱监督定位方法[J]. 应用基础与工程科学学报, 2025, 33(1): 60-75.
[8] 赵凡, 李琳芸, 魏仁杰, 等. 基于通用目标检测器的大坝裂缝检测方法[J]. 数据采集与处理, 2022, 37(2): 405-414.
[9] 李彦葓, 李鹏飞, 吕淼. 基于深度学习的混凝土结构表面裂缝检测[J]. 混凝土, 2022(8): 187-192.
[10] 孟庆成, 万达, 吴浩杰, 等. 基于卷积神经网络的混凝土裂缝图像识别方法[J]. 沈阳建筑大学学报(自然科学版), 2021, 37(5): 832-840.
[11] 蒋勇. 面板堆石坝面板开裂机理与防治措施[J]. 水利技术监督, 2024(8): 226-229.
[12] 杨梦鑫. 水利工程建筑物混凝土裂缝的预防与控制技术研究[J]. 水上安全, 2024(12): 85-87.
[13] 张庆伟. 水工建筑物混凝土裂缝成因与预防处理[J].四川水泥 2021(12):11-12.
[14] 张井军. 水利工程混凝土裂缝问题分析与控制措施[J].黑龙江水利科技 2022(2):100-104. 返回引用处
[15] 刘宇飞,樊健生,聂建国,等. 结构表面裂缝数字图像法识别研究综述与前景展望[J]. 土木工程学报,2021,54(6): 79-98.
[16] 林梓娴. 基于超声波检测技术的混凝土结构内部缺陷识别方法[J]. 建材发展导向, 2025, 23(21): 7-9.
[17] 吴青云. 基于声发射技术的混凝土梁损伤识别[J]. 江西建材, 2025(7). 127-129.
[18] 景茂贵, 刘星, 何启. 基于 AC-BSO-IGeiger 的堆石坝面板裂缝声发射源定位[J]. 人民长江, 2025, 56(2): 175-182.
[19] 徐旺杰. 无人机倾斜摄影技术在混凝土坝表观裂缝质量监测中的应用[J]. 水利技术监督, 2024(5): 4-6. 返回引用处
[20] Pandey V, Mishra S S. A review of image-based deep learning methods for crack detection[J]. Multimedia Tools and Applications, 2025, 84(29): 35469-35511. 返回引用处
[21] Girshick R, Donahue J, Darrell T, et al. Rich feature hierarchies for accurate object detection and semantic segmentation[C]//Proceedings of the IEEE Conference on Computer Vision and Pattern Recognition. Columbus: IEEE, 2014: 580-587.
[22] 毛莺池,唐江红,王静,等. 基于 Faster R-CNN 的多任务增强裂缝图像检测方法[J]. 智能系统学报, 2021, 16(2): 286-293.
[23] Redmon J, Divvala S, Girshick R, et al. You only look once: Unified, real-time object detection[C]//Proceedings of the IEEE Conference on Computer Vision and Pattern Recognition (CVPR). Las Vegas: IEEE, 2016: 779-788.
[24] Bochkovskiy A, Wang C Y, Liao H Y M. YOLOv4: Optimal speed and accuracy of object detection[J]. arXiv preprint arXiv:2004.10934, 2020.
[25] Liu W, Anguelov D, Erhan D, et al. SSD: Single shot multibox detector[C]//European Conference on Computer Vision. Amsterdam: Springer, 2016: 21-37.
[26] Long, J., Shelhamer, E., & Darrell, T. (2017). Fully convolutional networks for semantic segmentation. IEEE Transactions on Pattern Analysis and Machine Intelligence, 39(4), 640-651.
[27] 陈波,张华,汪双,等. 基于全卷积神经网络的坝面裂纹检测方法研究[J]. 水力发电学报, 2020, 39(7): 52-60.
[28] Ronneberger O, Fischer P, Brox T. U-Net: Convolutional networks for biomedical image segmentation[C]//International Conference on Medical Image Computing and Computer-Assisted Intervention. Munich: Springer, 2015: 234-241.
[29] 赵普,谷艳昌,张大伟,等. 基于改进 U-net 的大坝表面混凝土裂缝图像分割方法[J]. 人民长江, 2024, 55(4): 252-261. 返回引用处
[30] Chen L C, Papandreou G, Kokkinos I, et al. DeepLab: Semantic image segmentation with deep convolutional nets, atrous convolution, and fully connected CRFs[J]. IEEE Transactions on Pattern Analysis and Machine Intelligence, 2017, 40(4): 834-848. 返回引用处
[31] 张辉霖, 李登华, 丁勇. 面向混凝土裂缝检测的级联神经网络算法研究[J]. 水力发电学报, 2022, 41(8): 134-143.
[32] 王超, 贾贺, 张壮荣, 等. 基于图像的混凝土表面裂缝量化高效识别方法[J]. 水力发电学报, 2021, 40(3): 134-144.
[33] Jamshidi M, El-Badry M, Nourian N. Improving concrete crack segmentation networks through CutMix data synthesis and temporal data fusion[J]. Sensors, 2023, 23(1): 504.
[34] Ali L, Alnajjar F, Jassmi H A, et al. Performance evaluation of deep CNN-based crack detection and localization techniques for concrete structures[J]. Sensors, 2021, 21(5): 1688.
[35] Seol D, Kim H, Park S, et al. Comparative study of CNN-based deep learning models for concrete crack detection[J]. Journal of Building Engineering, 2025, 93: 110792.
[36] Kim B, Yuvaraj N, Sri Preethaa K R, et al. Surface crack detection using deep learning with shallow CNN architecture for enhanced computation[J]. Neural Computing and Applications, 2021, 33(10): 4869-4884.
[37] Sarhadi A, Ravanshadnia M, Monirabbasi A, et al. Using an improved U-Net++ with a T-Max-Avg-Pooling layer as a rapid approach for concrete crack detection[J]. Frontiers in Built Environment, 2024, 10: 1485774.
[38] 刘凡, 王君锋, 陈峙宇, 等. 基于并行注意力 UNet 的裂缝检测方法[J]. 计算机研究与发展, 2021, 58(9): 20210335.
[39] Hacıefendioğlu K, Başağa H B. Concrete road crack detection using deep learning-based faster R-CNN method[J]. Iranian Journal of Science and Technology, Transactions of Civil Engineering, 2022, 46(2): 1317-1330.
[40] Golding V P, Gharineiat Z, Munawar H S, et al. Crack detection in concrete structures using deep learning[J]. Sustainability, 2022, 14(13): 8117.
[41] Wang Q, Guo L, Chen B. The lightweight CS-YOLO model applied for concrete crack segmentation[J]. Expert Systems with Applications, 2025, 277: 127298
[42] Hidalgo-Fort E, Blanco-Carmona P, Muñoz-Chavero F, et al. Low-cost, low-power edge computing system for structural health monitoring in an IoT framework[J]. Sensors, 2024, 24(15): 5078.
[43] Peng Z, Li J, Hao H, et al. Smart structural health monitoring using computer vision and edge computing[J]. Engineering Structures, 2024, 313: 118414.
[44] Wang Y, Tang Z, Qian G, et al. A prototype of a lightweight structural health monitoring system based on edge computing[J]. Sensors, 2025, 25(18): 5612.
[45] Abner M, Wong P K Y, Cheng J C P. Battery lifespan enhancement strategies for edge computing-enabled wireless Bluetooth mesh sensor network for structural health monitoring[J]. Automation in Construction, 2022, 142: 104511.
[46] Namatēvs, Ivars, Gaigals G , Ozols K .ConMonity: An IoT-Enabled LoRa/LTE-M Platform for Multimodal, Real-Time Monitoring of Concrete Curing in Construction Environments[J]. Sensors, 2026, 26(1). 14248220
[47] Yuan Q, Shi Y F, Li M Y. A review of computer visionbased crack detection methods in civil infrastructure: progress and challenges[J]. Remote Sensing, 2024, 16(16): 2910.
[48] Sudharsan P L, Gantala T, Balasubramanian K. Multi modal data fusion of PAUT with thermography assisted by Automatic Defect Recognition System (M-ADR) for NDE Applications[J]. NDT & E International, 2024, 143: 103062.
[49] 李扬涛, 任秋兵, 李明超, 等. 视觉驱动的涉水混凝土结构水下多类别缺陷辨识和区域弱监督定位方法[J]. 水利学报, 2024, 55(6): 1-12.
[50] 罗创涟, 周佛保, 刘爱荣, 等. 基于图像矩理论和迁移学习的水下混凝土结构裂缝识别方法[J]. 科学技术与工程2024, 24(35): 15108-15117.
[51] 盛金保,陈思宇,李宏恩,等. 数字孪生导向的智能大坝建设研究进展与展望[J]. 水科学进展, 2025, 36(4): 1-15.
[52] Li H L, Zhang R, Zheng S F, et al. Digital twin-driven intelligent operation and maintenance platform for largescale hydro-steel structures[J]. Advanced Engineering Informatics, 2024, 62: 102661.
[53] 盛金保, 向衍, 杨德玮, 等. 水库大坝安全诊断与智慧管理 关 键 技 术 与 应 用 [J]. 岩 土 工 程 学 报 , 2022, 44(7): 1351-1366.
[54] DL/T 5178-2016 混凝土坝安全监测技术规范[S]. 北京:中国电力出版社, 2016.
[55] GB/T 3408.2-2008 大坝监测仪器应变计第 2 部分:振弦式应变计[S]. 北京: 中国标准出版社, 2008.
[56] DL/T 5211-2019 大坝安全监测自动化技术规范[S]. 北京:中国电力出版社, 2019.
[57] DL/T 5272-2012 大坝安全监测自动化系统实用化要求及验收规程[S]. 北京: 中国电力出版社, 2012.